- 2026/10/02 06:50 掲載
【日本初】エヌビディア責任者に聞く安全の新常識、工場のAIロボット事故はどう防ぐ?(2/3)


カメラが遮られたら、ロボットはどう動くのか
この考え方をイメージしやすいのが、Halosの参照設計の一つである「Outside-In」だ。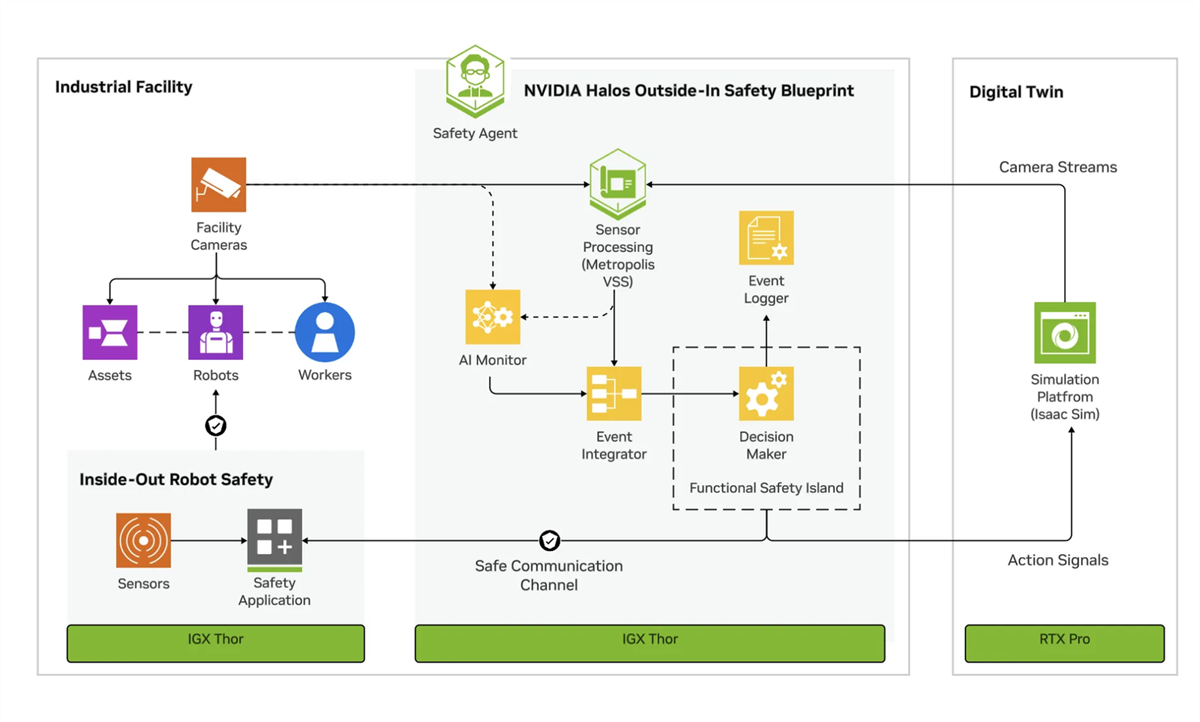
Halosの「Outside-In」ブループリント(画面中央)
(出典:NVIDIA)
Outside-Inは、工場や倉庫の天井、壁など、ロボットの外部に設置したセンサーやカメラを使い、周囲の作業空間を監視する仕組み。ロボット本体に搭載したセンサーやカメラで周囲を見る「Inside-Out」と対になる考え方だ。
Halosは、IGX Thorなどのハードウェア、基盤ソフトウェアであるHalos OS、その中核となるHalos Core、安全機能の参照設計など、複数の層で構成されている。Outside-Inは、こうした層を組み合わせて実現する安全機能の具体例となる。
Outside-Inの仕組みは、大きく3段階に分かれる。
まず、カメラとAIが人の接近などを検知する。次に、その情報を安全管理システムへ送る。最後に、安全管理システムからロボットへ信号を送り、安全な動作状態へ切り替える。具体的な動作は設計によって異なり、本体の安全機能を有効にする、速度を落とす、停止するといった対応がある。
この一連の流れの中でも、Halosの安全設計思想がよく表れているのが、カメラが遮られたり、映像が乱れたりしたときの対応だ。
この場合、AIは「人がいない」と判断するのではない。「安全を確認できない状態」として異常を検知し、ロボットをあらかじめ決めた安全な動作状態へ移す。
「何も見えない」ことと、「誰もいない」ことを明確に分ける安全アプローチ。Outside-Inは人の有無だけでなく、判断の前提となるカメラ映像が信用できるかどうかも監視するのだ。
NVIDIAが公開したトレーラーへの荷積みの参照例では、外部カメラが指定領域を監視する。人が近づいたり、映像が劣化したりすれば、ロボット本体の安全機能を有効にする。外部から確認できなくなれば、安全側へ戻す流れとなる。
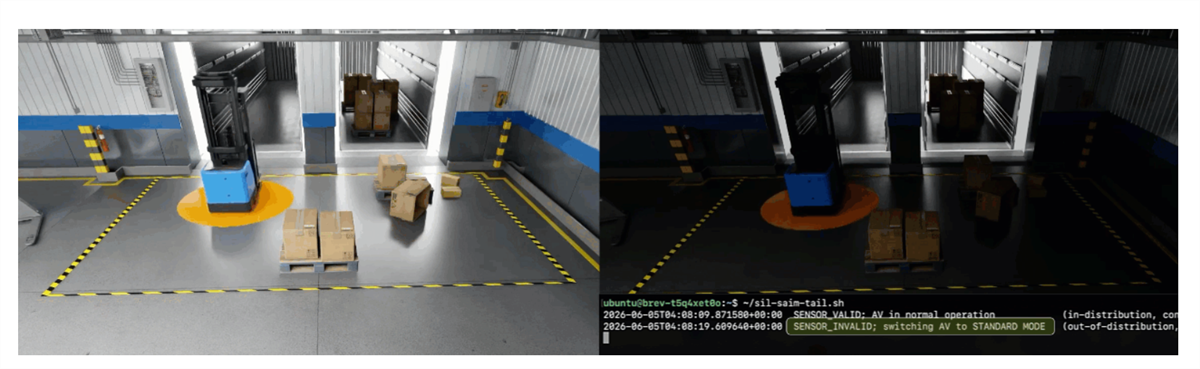
(出典:NVIDIA)
この仕組みは、用途に応じてカスタマイズできる。マリアーニ氏は、NVIDIAがHalosで提供するものを「実行時の足場(runtime scaffolding)」と表現する。
「これは、用途に応じて組み替えられる一般的なアーキテクチャです。顧客はセンサーやAIモデルを変更できます。私たちが提供するのは、その上にシステムを構築するための『実行時の足場』です」
どの範囲を監視し、どの状態を異常とみなすのか。異常を検知した後、どの経路で安全信号を送り、ロボットに何をさせるのか。ここは現場ごとに設計する必要がある。
フィジカルAIのおすすめコンテンツ
関連タグ
タグをフォローすると最新情報が表示されます
あなたの投稿

PR
PR
PR