

- 2026/11/03 06:50 掲載
【単独】早大教授・尾形氏にズバリ聞いた、日本は「フィジカルAI」で本当に勝てるか?



一般財団法人家電製品協会認定 家電製品総合アドバイザー(プラチナグレード)、スマートマスター。AllAbout 家電ガイド。日経BP社「日経ネットナビ」「日経ネットブレーン」「デジタルARENA」「日経トレンディネット」などを経てフリーに。デジタル家電や生活家電に関連する記事を執筆するほか、家電のスペシャリストとしてテレビやラジオ、新聞、雑誌など多数のメディアに出演。ラジオ番組の家電製品紹介コーナーの構成などにも携わっている。著書に『家電ビジネス』(クロスメディア・パブリッシング)。
AIロボット協会 理事長/早稲田大学 理工学術院 基幹理工学部 表現工学科教授/産業技術総合研究所 人工知能研究センター 特定フェロー/国立情報学研究所 大規模言語モデル研究開発センター 客員教授
1993年早稲田大学理工学部機械工学科卒業、1997年日本学術振興会特別研究員(DC2)、1999年早稲田大学理工学部助手、2001年理化学研究所脳科学総合研究センター研究員、2003年京都大学大学院情報学研究科講師、2005年同准教授を経て、2012年より早稲田大学理工学術院基幹理工学部表現工学科教授。博士(工学)。2009年-2015年JSTさきがけ領域研究員。また2017年より産業総合技術研究所人工知能研究センター特定フェロー。2013年から2014年日本ロボット学会理事。2016年から2018年人工知能学会理事などを歴任。2017年より日本ディープラーニング協会理事。2020年より早稲田大学次世代ロボット研究機構AIロボット研究所所長。2024年より国立情報学研究所大規模言語モデル研究開発センター客員教授。2025年よりAIロボット協会理事長。2025年よりJST CREST領域研究総括。深層学習、生成AIに代表される神経回路モデルとロボットシステムを用いた,認知ロボティクス研究,特に予測学習,模倣学習,マルチモーダル統合,言語学習,コミュニケーションなどの研究に従事.2021年IEEE ICRA2021 Best Paper Award In Cognitive Science、2023年文部科学大臣表彰科学技術賞(研究部門)などを受賞。
バラバラの「フィジカルAIの定義」とは?
フィジカルAIという言葉は現在、非常に幅広い意味で使われており、人によって定義がバラバラな面があります。物理の世界で活用されるAIという広い意味で捉えてしまうと、「それは以前からたくさんありましたよね」ということになってしまいます。私にとってフィジカルAIの定義は非常にシンプルで、生成AIのやり方でロボットを動かすというものです。
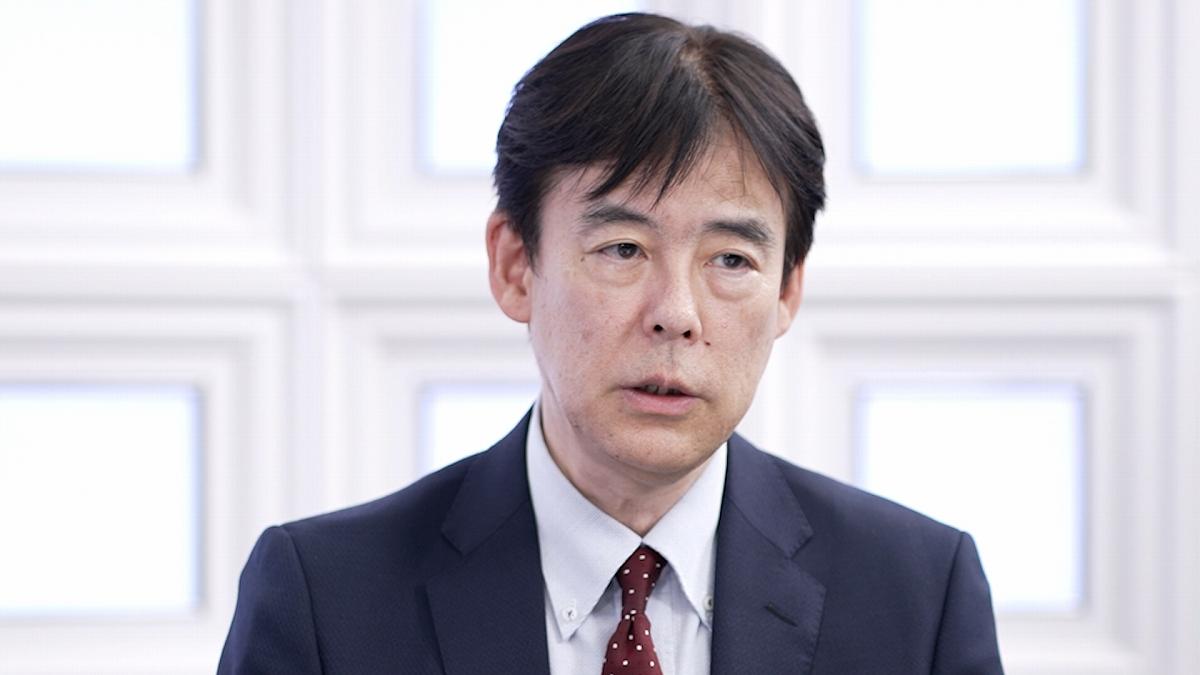
1993年早稲田大学卒業。同大学助手、理化学研究所研究員、京都大学准教授を経て、2012年より早稲田大学教授。2017年より産業技術総合研究所特定フェロー、2024年より国立情報学研究所客員教授。2025年より一般社団法人AIロボット協会理事長、JST CREST領域研究総括を兼任。2023年文部科学大臣表彰科学技術賞(研究部門)などを受賞。2026年IEEE Fellow、同年JSTムーンショット型研究開発事業プロジェクトマネージャー。
従来の自然言語処理では、人間が大量の辞書や文法規則のプログラムを作成して文章を解析していました。しかし、現在の生成AIは大量の文章データ(コーパス)を直接学習し、自ら文章を生成・対話できるようになります。
ロボットもまったく同じことが起きています。人間が動作を与え、ロボット自身にそれを学習させる。これまでのロボット開発で必要だった物体のモデル化や複雑な行動プランニングといったプロセスの一部を省略し、データから動作までエンドツーエンドで一気につなげます。
これによって全身運動や、これまで扱うのが難しかった複雑な動作が実現できるようになりました。これがフィジカルAIの本質だと考えています。
生成AI・パワー半導体による「ソフトとハード」の変化
昔の産業用ロボットが最も得意としたのは、決まった動作を繰り返し、スピードを上げて行うことでした。今回のブレークスルーは、生成AIの技術を応用し、現実世界にある大量のデータからロボットの動作を学習させることで、周囲の状況を認識しながら柔軟に適応する能力が飛躍的に向上したことにあります。特に、紐や服、ネバネバしたものや調理食材といった現実世界でシミュレーションするのが極めて困難な物体は、従来はプログラムによって対応することが困難でした。これらを人間が言葉で説明してアルゴリズム化するのではなく、現実世界のデータを集めてAIに学習させるのがフィジカルAIのやり方です。
人間の理解が及ばない範囲であっても、ロボットが経験に基づいて柔軟に適応し、動けるようになったのです。これがまったく新しいアプリケーションの可能性を開いたため、一気に注目を集めることとなりました。
ソフト側の変化だけでなく、ロボットのハードウェア設計や開発プロセス自体にも大きな変化が生まれています。たとえば、従来の歩行ロボットは大きなギアを組み込んで高いトルクを出していました。
そのため衝撃に弱く、現実世界で学習させようとすると、転倒してすぐに壊れてしまいます。できれば仮想空間におけるシミュレーションで学習させたいところですが、従来の歩行ロボットは構造が複雑でシミュレーション上での再現も難しいものでした。
しかし、近年のパワー半導体の進化により、非常に大きな電流を直接コントロールできるようになりました。こうした技術の進歩によって、ギアによる減速を抑え、ダイレクトドライブに近い形で足や関節を動かせるロボットも登場しています。
ギアを減らすと、シミュレーション内でのモーターの再現性が劇的に高まります。シミュレーション空間に何百台、何千台ものロボットを並べ、現実世界よりも厳しい環境で一気に「転び起き」を繰り返し学習させることができるようになったのです。このように、シミュレーションに適合しやすいハードウェアへのシフトが進んでいます。
日本が出遅れた背景には、ASIMOなどで高度な歩行技術を実現しながら、実社会で役立てる難しさに直面した経験があります。ただ、海外発のブームに慎重になった面はあっても、現在はスタートアップや大手メーカーが実証を進めており、悲観する段階ではありません。
巻き返しの鍵は、現場のデータやノウハウを持つことだけではありません。ロボットで再現できるスキルを見極め、AIが学習できる形式でデータ化し、最新のAIで学習・制御モデルを構築する。この3つを並行して進め、ハードウェアとデータ、AIを一体で開発する体制が不可欠です。機械とAIの双方を理解する人材の育成も重要になります。
食品の盛り付けや複雑な包装、建築・災害現場など、ロボット用に環境を整えにくく、人手に頼ってきた領域にこそ活躍の余地があります。日本の現場力と製造技術に新しいAI技術を融合できれば、世界と勝負できる領域は十分にあると考えています。
ホンダASIMOなど…なぜ日本は「驚異の技術」を持っても出遅れた?
米国ではIT大手がハードウェア企業を買収・統合してAIモデルと直接融合させており、中国では得意のハードウェア製造から一気に最新のAI技術を取り込む形で急速に進展しています。「技術的に動く」ことと「実際に現場で役に立つアプリケーションを見つける」ことにはまだギャップがありますが、非常に過熱した競争状態にあると言えます。
一方、日本は25年ほど前、ホンダの「ASIMO」に代表されるようにモデルベースの歩行技術を一通り完成させていました。当時はAIではなく徹底的な数理モデリングによるもので、技術としては驚異的でした。
しかし当時、「歩くこと」と「実社会で働くこと」の間にあるギャップの大きさに直面し、「ヒューマノイドやサービスロボットは産業用以外なかなか役に立たない」という苦い経験値が一度できあがってしまいました。
そのため、ヒューマノイドロボットのブームが海外から訪れた際に一瞬慎重になった面はあります。とはいえ、ここ1~2年でスタートアップを中心に新しい技術として素直に受け入れられ、大手ロボットメーカーも本格的に実証やトライアルを開始しています。後れを取った部分はありますが、決して悲観的になるような段階ではありません。
フィジカルAIのおすすめコンテンツ

PR
PR
PR
