

- 2026/11/04 06:50 掲載
宮崎発ロボ企業の「野菜収穫の自動化術」が凄いワケ、AIフル活用だけが正解じゃない?(2/2)


マイクロソフトと組んで何が変わった? 収穫ロボを「進化」させた仕組み
アグリストのロボットに搭載されている技術の中で、最も核心的な進化を遂げたのがフィジカルAIの領域である。従来のAIを用いたロボットでは、カメラの画像から作物を見つける、あるいはその大きさを計測して収穫適期であるかを判断するという、静的な画像認識と判断のステップにのみAIが使用されていた。
しかし、自然界の植物は工業製品とは異なり、形状、枝葉の茂り方、実のなり方がすべて不規則であり、往々にして葉の裏や枝の奥に隠れてしまっている。
そこでアグリストは、マイクロソフトと共同でスプリント開発と呼ばれる短期集中型のアジャイル開発を実施した。このスプリント開発を通じて、ロボットが作物に対してどう動き、どう物理的にアプローチすべきかという、リアルな世界における行動の意思決定にAIを活用する技術検証を行った。
これがフィジカルAIの真髄である。ロボットは単に作物を認識するだけでなく、もう少し前進すれば死角になっている実が見えてくるかもしれない、あるいはアームを特定の角度から回り込ませれば障害物である葉や枝を避けて確実に収穫できるかもしれないといった、物理空間を突破するための思考プロセスそのものを自律的に実行する。
気象環境や生育状況によって毎日複雑に状況が変化するリアルなハウス環境において、AIが状況変化をリアルタイムに学習し、自律的に適応するための技術検証が、マイクロソフトとの共同開発を足がかりに大きく進展した。
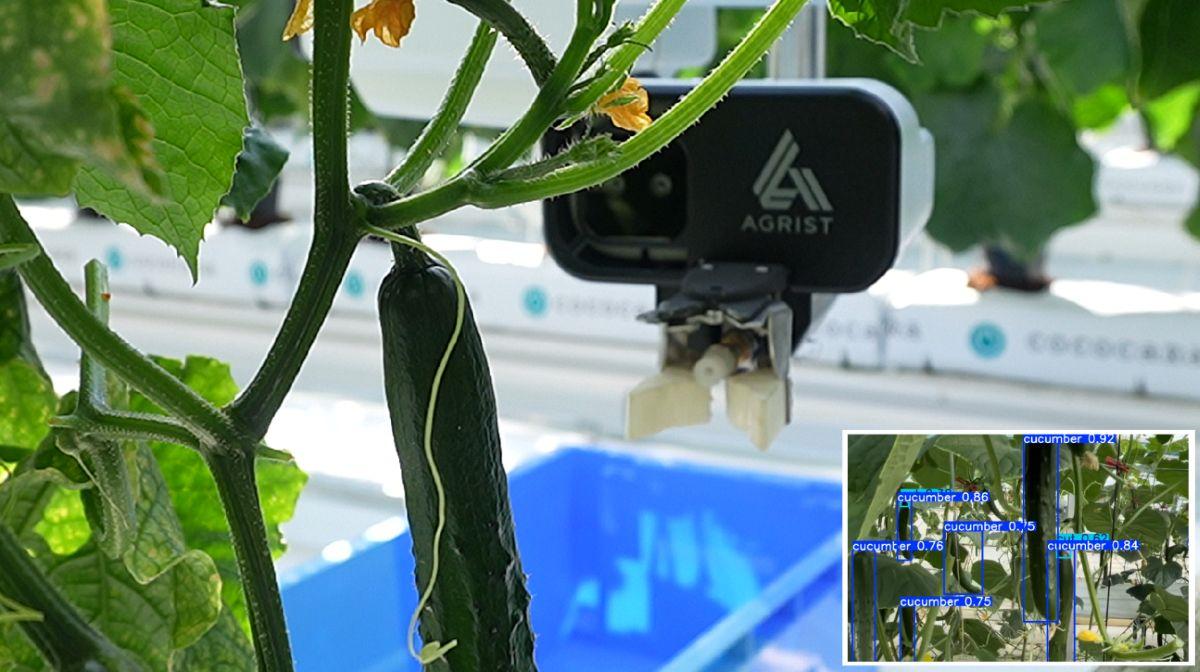
(画像:筆者提供)
一方、農家が導入しやすい価格に抑えるため、アグリストはセンシングシステムの構成を大きく見直している。
デジタルツインは捨てた…カメラ1台とQRコードで動く理由
他業界のフィジカルAIやロボティクスにおいては、サイバー・フィジカル・システム(CPS)やデジタルツイン基盤を構築し、農場全体の3Dデータマップをバーチャル上に再現してシミュレーション制御をかける仕組みが一般的になりつつある。アグリストでも、吊り下げ式の初期モデルを開発していた時期には、農場全体を俯瞰するカメラと手元カメラの2系統をロボットに組み合わせ、農場全体を3Dデータで再現・可視化するモデルを目指していた。
しかし現在、同社は3Dマップを丸ごと再現して可視化するモデルの開発は行っていない。その理由は、農業現場への導入において極めて重要な提供単価を安く抑え、農家が手に入れやすい価格にすることや故障率の低減を最優先したためである。アーキテクチャーを徹底的にシンプルに設計し、過剰なセンサーや膨大な計算コストや故障率を排除する方針を決定した。
現行の最新モデルでは、移動するロボット本体に搭載されたセンサーと、1つに集約された車載の単一カメラのみで稼働する。
ロボットは走行しながら、車載センサーで温度、湿度、二酸化炭素濃度などのハウス内環境データを取得すると同時に、カメラで撮影した植物のリアルタイムな生育状態と定点センサーのデータを統合してAIに読み込ませる。
これにより、精度の高い収穫量予測や、次の一手となる環境制御や営農判断に必要なすべてのデータを動きながら取得する、スマートで低コストなセンシングシステムの実現を目指す。
また、ロボットがハウス内で自らの位置を把握する自己位置推定システムにも、物流倉庫の手法を応用した極めて実用的な技術が使われている。ハウスの地面に、QRコードが印刷されたシール状のタグを貼っておき、ロボットが走行しながら足元のQRコードを読み取ることで、自分が今どの栽培列に進入しているかを正確に認識する。
あらかじめハウスごとに全何列あるかという基礎的な経路データを初期入力しておき、ロボットの走行距離の計測結果と、読み取ったQRコード情報をかけ合わせる。これにより、どの位置にどの大きさの作物が実っているかという正確な収穫位置データを、走行しながらマッピングして記録していく。
フィジカルAI適用で何が変わった? 収穫能力の“進化”
このフィジカルAIを適用したことによる、実際の収穫現場におけるアウトプットの変化は劇的である。
葉が生い茂り、枝が伸び、日々環境が変化するハウス内において、従来のプログラム走行や単純なルールベースの画像認識では、作物の実が少しでも隠れていたりイレギュラーな位置にあると収穫動作を諦めてしまっていた。
しかしフィジカルAIの導入によって、ロボット自身がその場で最適なアプローチ角度を思考し、動作を柔軟にチューニングできるようになった。アームをう回させて障害物を避けるといった動きの選択肢が格段に広がった。
これにより、これまで収穫の難易度が高かった影に隠れた作物に対しても、ロボットの収穫能力と自律的な適応力が飛躍的に向上した。
今後の対象作物の展開について、アグリストはピーマンとキュウリの2作物に完全にメインを絞り、この2つの領域を徹底的に伸ばしていく方針を明確にしている。まずはこの2作物において完成度と実績を構築することに注力する。
同社は、足回りを見直してロボットの搭載能力と安定性を高める一方、栽培環境の標準化やセンシング構成の簡素化によって、複雑化とコスト増を抑えてきた。対象作物も、まずはピーマンとキュウリに注力する。AIの高度化と、現場に導入しやすい仕組みづくりを並行して進めている。
ただし、収穫ロボットが完成すれば、農業の人手不足や高コストという問題がすべて解決するわけではない。ロボットが集めたデータをどう農場全体の運営につなげるのか。そして、高価なロボットを農家がどう導入するのか。後編では、アグリストが開発を進めるAIエージェントによるハウス環境の自動制御と、購入せずに利用できるレンタル、産地間シェアリングの構想を追う。
葉が生い茂り、枝が伸び、日々環境が変化するハウス内において、従来のプログラム走行や単純なルールベースの画像認識では、作物の実が少しでも隠れていたりイレギュラーな位置にあると収穫動作を諦めてしまっていた。
しかしフィジカルAIの導入によって、ロボット自身がその場で最適なアプローチ角度を思考し、動作を柔軟にチューニングできるようになった。アームをう回させて障害物を避けるといった動きの選択肢が格段に広がった。
これにより、これまで収穫の難易度が高かった影に隠れた作物に対しても、ロボットの収穫能力と自律的な適応力が飛躍的に向上した。
今後の対象作物の展開について、アグリストはピーマンとキュウリの2作物に完全にメインを絞り、この2つの領域を徹底的に伸ばしていく方針を明確にしている。まずはこの2作物において完成度と実績を構築することに注力する。
同社は、足回りを見直してロボットの搭載能力と安定性を高める一方、栽培環境の標準化やセンシング構成の簡素化によって、複雑化とコスト増を抑えてきた。対象作物も、まずはピーマンとキュウリに注力する。AIの高度化と、現場に導入しやすい仕組みづくりを並行して進めている。
ただし、収穫ロボットが完成すれば、農業の人手不足や高コストという問題がすべて解決するわけではない。ロボットが集めたデータをどう農場全体の運営につなげるのか。そして、高価なロボットを農家がどう導入するのか。後編では、アグリストが開発を進めるAIエージェントによるハウス環境の自動制御と、購入せずに利用できるレンタル、産地間シェアリングの構想を追う。
Googleで見つけやすく

共有する
-
0
-
10
-
0
-
0
-
0
フィジカルAIのおすすめコンテンツ
関連タグ
タグをフォローすると最新情報が表示されます
あなたの投稿

PR
PR
PR
