

- 2026/11/04 06:50 掲載
宮崎発ロボ企業の「野菜収穫の自動化術」が凄いワケ、AIフル活用だけが正解じゃない?



法政大学 デザイン工学部システムデザイン学科 准教授 / d-strategy,inc / Third Ecosystem,inc / Inclusive AI,inc 代表取締役CEO
野村総合研究所、産業革新投資機構JIC-VGIなどを経て現職。法政大学 デザイン工学部 システムデザイン学科 准教授として、産業価値デザイン研究室にて生成AI・AIエージェントや、フィジカルAI・AIロボット、データスペースなどデジタル技術・先端技術をビジネスや社会の価値へ転換するための手法論の教育・研究を実施。
戦略・DX支援企業のd-strategy,inc(企業のAI変革、DX戦略、デジタルソリューション戦略)を創業し代表取締役として、フィジカルAI、AIエージェントをはじめとするデジタル化・自動化・技術変化の中での企業やスタートアップのDX/ソリューション・イノベーション戦略を支援。
また、グローバルでのスタートアップエコシステム連携プラットフォームのThird Ecosystem,incの代表取締役CEOとして海外・国内のスタートアップエコシステム(VC/CVC/企業/大学/政府機関/スタートアップ)の連携・活性化、スタートアップ企業やエコシステム企業の海外展開支援や、海外スタートアップの日本展開に取り組む。
Inclusive AI,incにおいて盲ろう者(目が見えない・見えづらく、耳が聞こえない・聞こえづらい)、視覚障害者、高齢者等向けのAIエージェントなどのAIサービス開発を実施。「制約のある方を含めすべての方が前向きに活き活きと暮らし、学び、挑戦できる世の中」をAIエージェントやフィジカルAIを通じて実現していくことを目指す。
最新刊として『フィジカルAI進化論~自律するロボットとともに作る産業の未来~』(SBクリエイティブ)を26年10月1日に出版予定。
その他、近著に『生成DX~生成AIが生んだ新たなビジネスモデル~』(SBクリエイティブ)、『メタ産業革命~メタバース×デジタルツインでビジネスが変わる~』(日経BP)、『製造業プラットフォーム戦略』(日経BP)、『日本型プラットフォームビジネス』(日本経済新聞出版社)があり、ビジネス+IT連載『デジタル産業構造論』、MONOist等にてWebメディア連載。
youtubeチャンネル『フィジカルAI時代の産業論 (d-strategy / Third Ecosystem 小宮昌人)』 @dstrategyinc にて生成AIをはじめ産業のデジタル化を解説
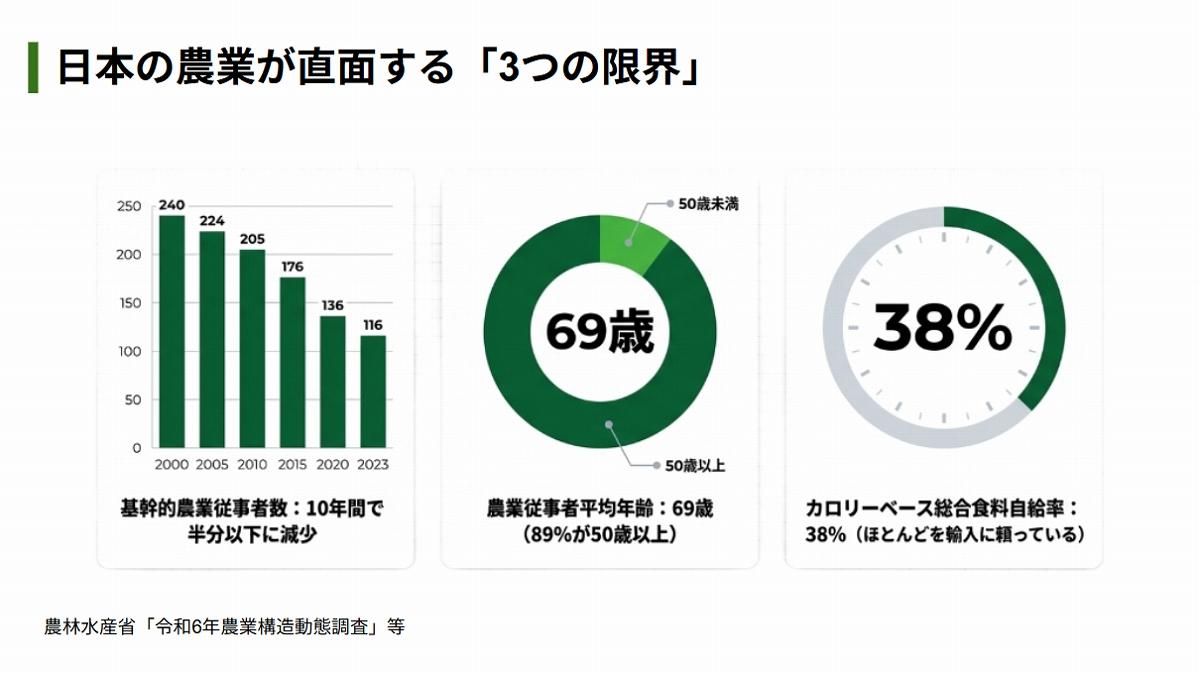
担い手「10年で約半数減」…宮崎県新富町で上がった声とは
日本の農業は、担い手そのものが急速に減っている。農業従事者は直近10年間で大幅に減少し、高齢化も進行。平均年齢は70歳近くに達するなど、「誰が作るのか」という問題がこれまで以上に重くなっている。食料自給率もカロリーベースで38%にとどまる。農業を続けたい生産者がいても、収穫を担う人を確保できなければ生産量は維持できない。人手不足は、単なる省人化の問題ではなく、生産基盤そのものを左右する段階に入りつつある。
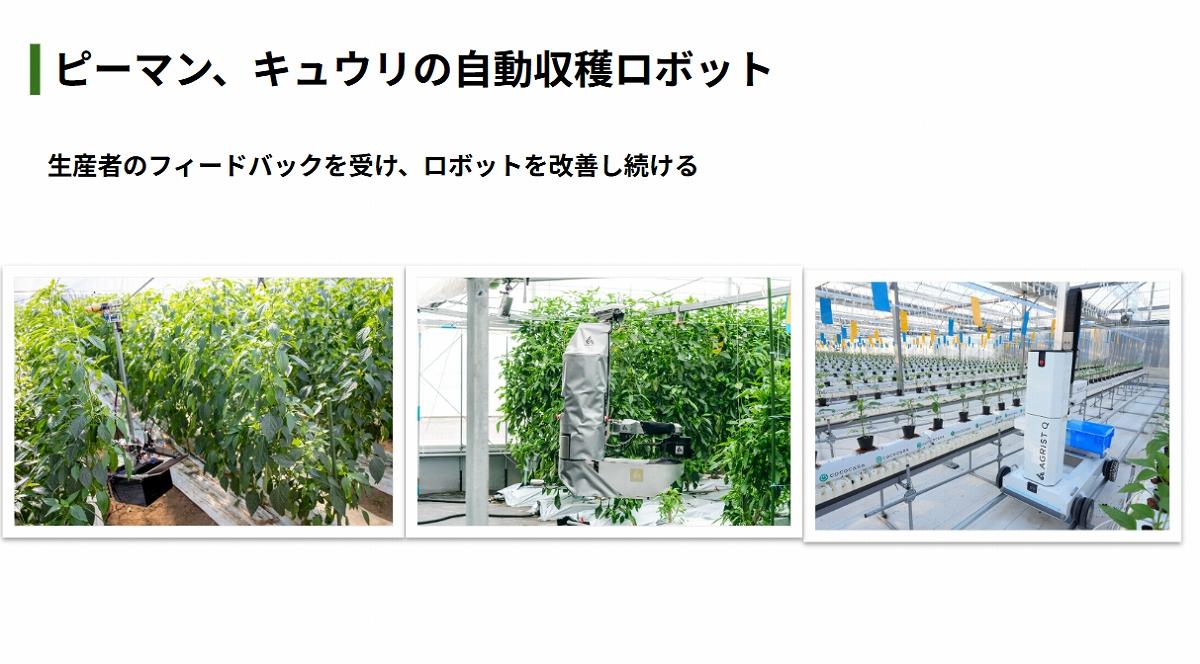
ピーマンやキュウリの一大産地である宮崎県新富町では、地元の生産者から収穫を自動化するロボットを求める声が寄せられていた。
こうした声をきっかけに、2019年に設立されたのが、ピーマンやキュウリを自動収穫するロボットをはじめ、スマート農業のDXを手がける宮崎発のスタートアップ、アグリストである。
同社は単にロボットを作っているだけではない。AIによる栽培管理や収穫予測にも取り組み、ハウス環境の自動制御へと開発を広げている。さらに、マイクロソフトとも共同開発を進め、ロボットが現実世界の状況を見ながら次の動きを判断する「フィジカルAI」の高度化に取り組んでいる。
しかし、農業ロボットは工場のロボットとは事情が違う。同じピーマンでも実の位置や大きさは毎回異なり、葉や枝が視界を遮る。地面にも凹凸があり、農家ごとに栽培方法も違う。「どんな農場でも賢く動ける万能ロボット」を作ろうとすれば、機械は複雑になり、価格も跳ね上がる。そこでアグリストは、ロボットの能力を高めるだけでなく、現場に導入しやすい構造や仕組みも追求してきた。
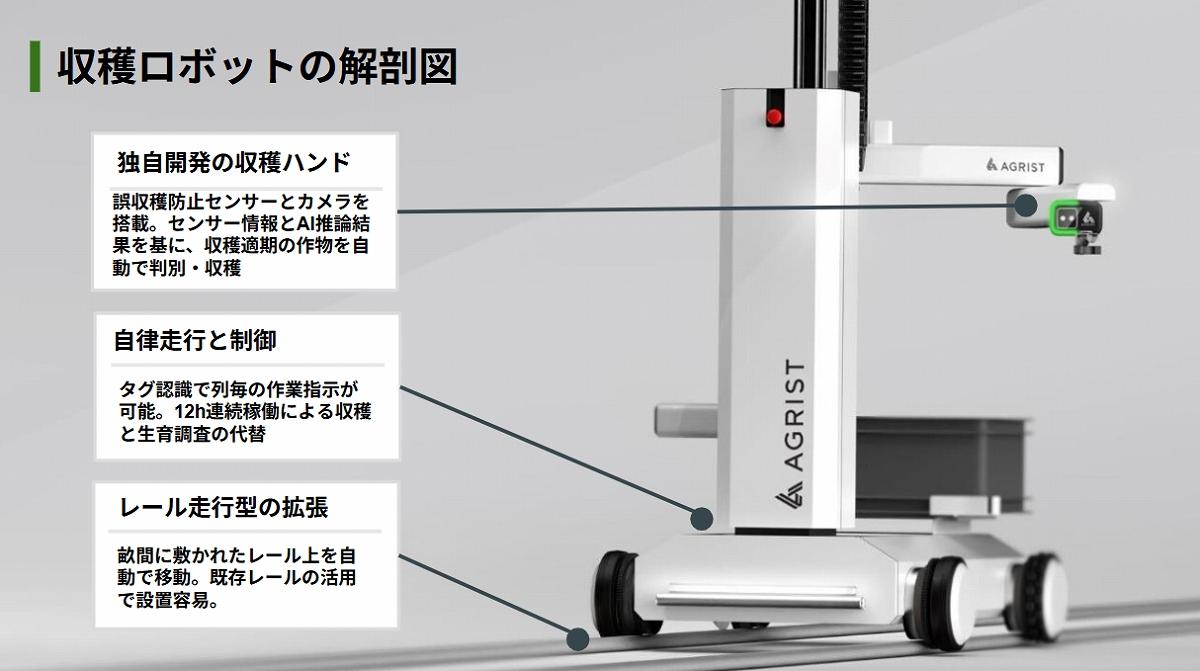
実際、同社は開発の途中で、当初の吊り下げ式から、レール走行式を主軸とする構造へと見直した。
さらに、農場全体を3Dで再現するモデルの開発は現在行っていない。ロボット側だけで既存の農場に適応させるのではなく、栽培環境をロボットが動きやすい形に整えている。
マイクロソフトと組んでAIを賢くする一方で、システムの構成はシンプルにする。この開発思想は、なぜ農業の現場では合理的なのか。その答えは、アグリストが開発過程で直面した「足回り」の問題から見えてくる。
足回りで決まる? 収穫ロボがたどった「進化」
開発されたピーマンおよびキュウリの自律収穫ロボットは、初期モデルから現在に至るまでに大きな構造的進化を遂げている。創業当初、同社は農業用ハウスの内部で稼働するロボットとして、ハウスの梁に設置したワイヤーやレールから吊り下げる自動収穫ロボット「L」と呼ばれるロボットを開発していた。しかし、実際の圃場(ほじょう=作物を育てる農地)環境で実証実験を重ねる中で、いくつかの大きな課題と新たなニーズが浮き彫りとなった。
具体的には、次の4点である。
(2)アームの駆動や関節動作においてより高性能なモーターを積載したくなったこと
(3)それに伴って大容量かつ重量のあるバッテリーを搭載する必要性が生じたこと
(4)何よりもハウス内という不整地かつ過酷な環境下で安定的に自律稼働させるための確実な足回りが求められたこと
これらの課題を解決するため、アグリストは足回りの設計を抜本的に見直し、現在はレール走行式ロボットを開発の主軸に据えている。ハウスの地面に敷設された金属レールの上を安定して走行することで、重量級のバッテリーや高性能モーターを搭載しながら、高い精度で安定した自律走行と収穫動作の精度向上を図っている。
ロボットを現場に合わせない…“お掃除ロボット式”の発想
ロボットを既存の農場にそのまま導入して稼働させることは、極めて技術的かつコスト的なハードルが高い。なぜなら、生産者ごとに作物の仕立て方、枝のはわせ方、さらには品種などが千差万別であり、あらゆる不均一な現場環境にロボット側だけで100%適応しようとすると、ロボットの設計が極度に複雑化し、価格が跳ね上がってしまうからである。そこでアグリストが採用したのが、お掃除ロボットにたとえられるアプローチである。家庭用のお掃除ロボットを円滑に走らせるためには、あらかじめ人間が地面に余計なものを置かないように部屋を整理整頓しておく必要がある。
これとまったく同様に、収穫ロボットを効果的に稼働させるためにも、まずはロボットが動きやすい標準化された環境をハードウェアおよびハウス側で構築し、そこに人間や栽培手法のほうを適応させていくという環境をロボットに合わせる開発方針をとっている。
この思想を具現化したのがスマート農業パッケージである。
アグリスト自身が農場に入り込み、栽培や運営のオペレーションそのものを丸ごと担うわけではない。ロボット本体を提供するとともに、レールの敷設やハウス設計に関するアドバイスなど、ロボットが円滑に動きやすい物理的な環境作りに特化して関わる形をとっている。
実際のハウスの日常的な運営や栽培オペレーションは、導入先である農家やハウスのオーナーが主体となって実施する。
このパッケージには、土壌環境の標準化も含まれている。同社が提案しているのが、培地または隔離床と呼ばれる、地面から物理的に隔離された独立型の栽培コンテナシステムである。
一般的な地面の土壌に作物を直接植えるのではなく、標準化された人工的な土壌環境を構築することで、土地が痩せている地域や病害虫の影響で肥沃ではない土地であっても、全国どこでも均一な栽培条件を再現できる。
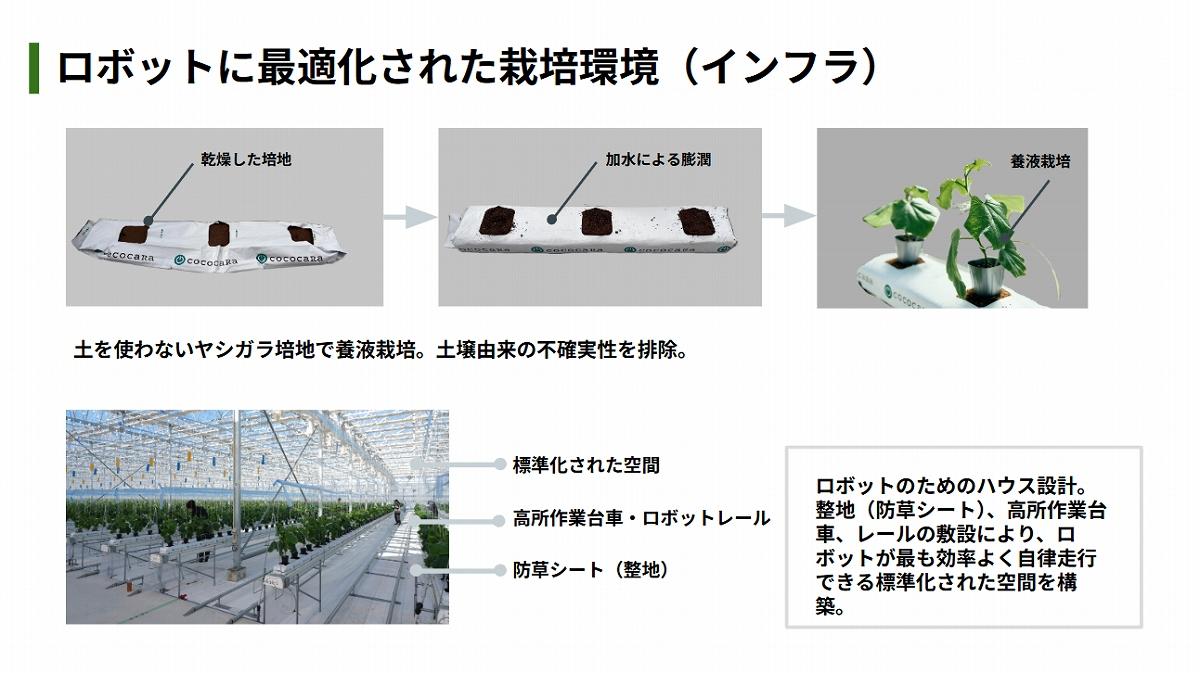
この培地システムにおいては、適切な水分や養分をいつ、どれだけ自動投入するかという精密な制御がAIによって行われる。 【次ページ】マイクロソフトと組んで何が変わった? 収穫ロボを「超進化」させた仕組み
フィジカルAIのおすすめコンテンツ

PR
PR
PR
